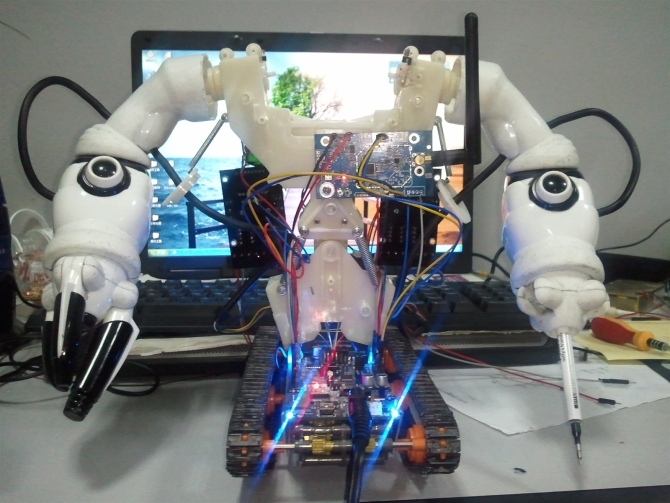
机器人正面照,脑袋没装,上身是玩具改装的
整体功能:前进,后退,左转,右转,抬手臂,放手臂,右手抓握,左手突刺,左手找不到合适的东西就拿了一支没用的水笔笔芯代替了TT,突刺的时候笔芯大概可以延长出来3CM
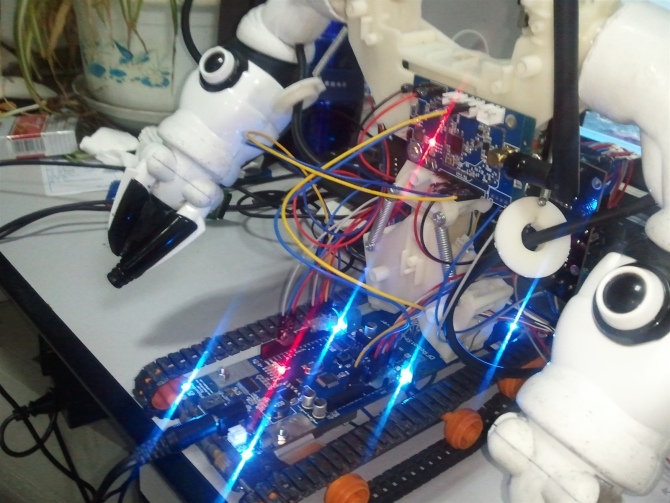
侧面照,线有点乱,绑起来就好了
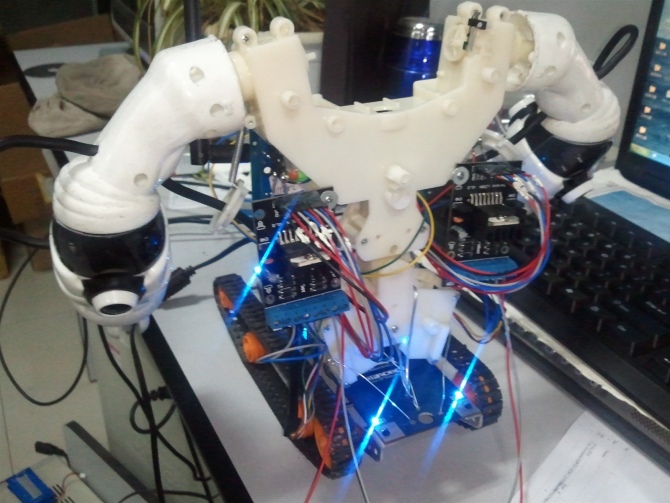
背面照,后边两个是控制手臂的L298N电机驱动板
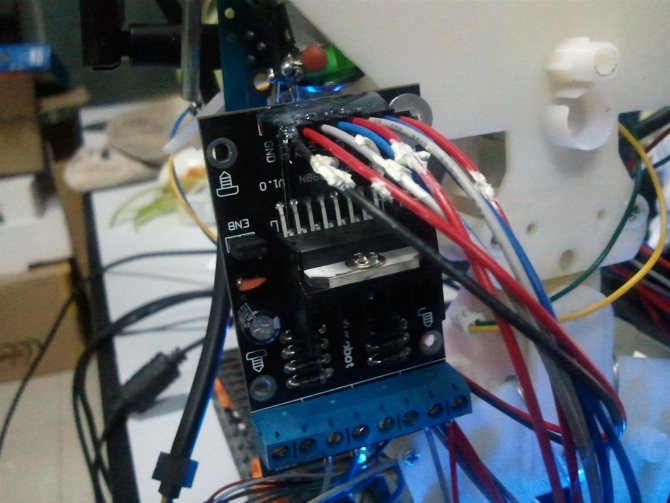
L298N电机驱动
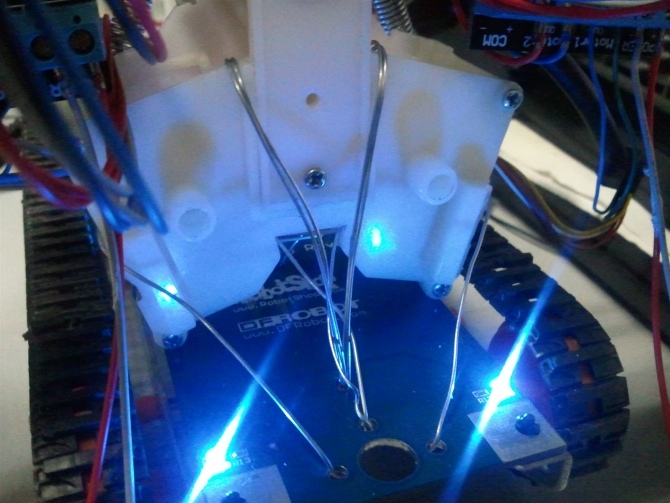
上身是用10根铁丝和底盘固定的,徐氏大绑,很结实
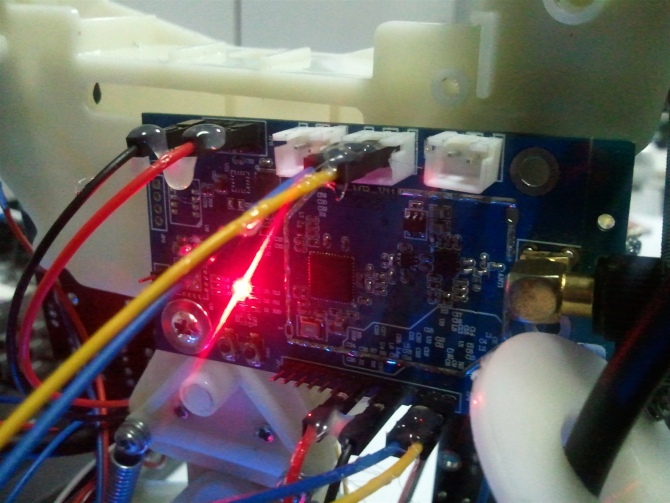
Telosb节点,无线通信用的
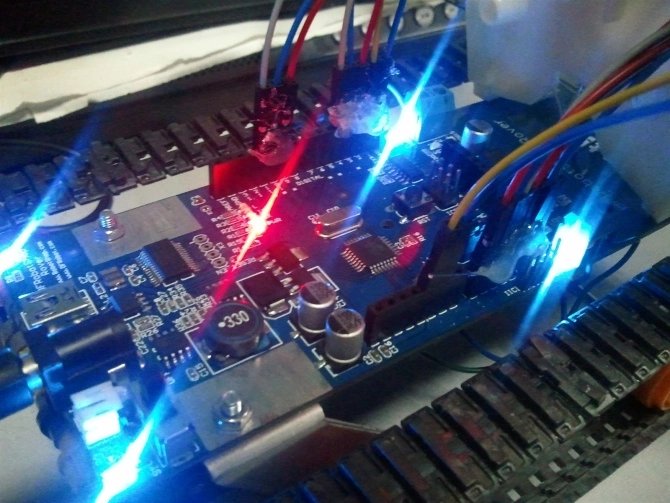
Arduino底盘,也是机器人的大脑
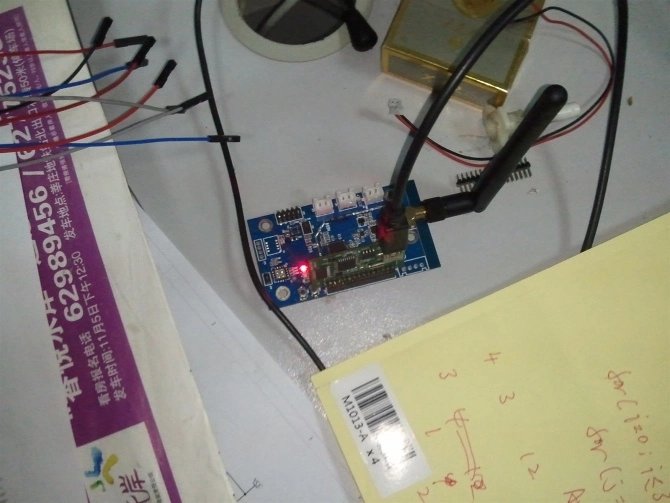
基站节点,PC与机器人节点通信
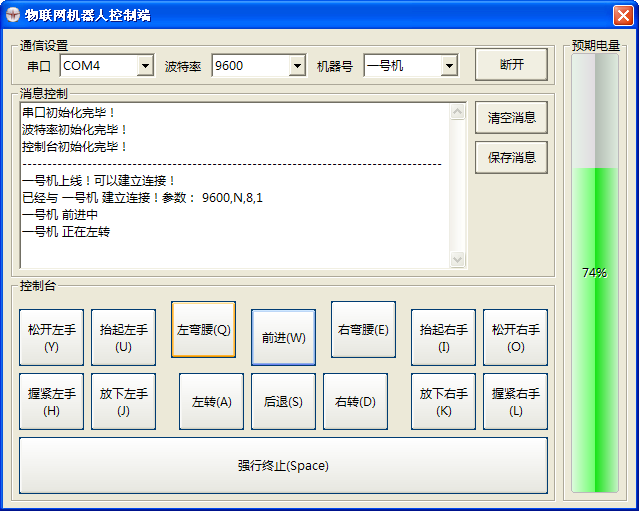
电脑上的控制端,控制起来有点像玩玩具
PC控制端VB做的,节点程序是nesC,Arduino程序是Arduino语言